Die Netzwerkverbindung eines Roboters kann wiederhergestellt sein, während die darüber eintreffenden Informationen bereits veraltet sind. Ein Befehl kann sein Ziel erreichen, während für den Bediener unklar bleibt, ob er ausgeführt wurde. Ein Kamerabild kann weiterhin flüssig laufen und die Szene dennoch zu spät zeigen, um eine sinnvolle Entscheidung zu ermöglichen.
Robotik über entfernte Verbindungen vereint diese Anforderungen: aktuelle Telemetrie, eindeutige Befehlsergebnisse sowie rechtzeitig eintreffendes Video und Audio. Jede davon hat ein anderes Verhältnis zu Verlust, Verzögerung und Wiederherstellung.
Wir haben die Robotweax ROS 2 SRT Bridge entwickelt, um die Zusicherungen für Telemetrie und Befehle über eine beeinträchtigte Verbindung explizit und überprüfbar zu machen. Die etablierten Medienfähigkeiten von SRT bieten außerdem eine vielversprechende Möglichkeit für eine separate Live-A/V-Erweiterung.
SRT – Secure Reliable Transport – ist vor allem für die Übertragung von Live-Video und -Audio über unvorhersehbare Netzwerke bekannt. Es bietet UDP-basierten Transport, die Wiederherstellung verlorener Pakete, konfigurierbare Zustellzeiten und Nutzdatenverschlüsselung. Überblick über das SRT-Protokoll.
Diese UDP-Grundlage ist relevant, wenn Informationen nur für eine begrenzte Zeit nützlich sind. TCP stellt einen zuverlässigen, geordneten Bytestrom bereit: Geht ein Segment verloren, müssen spätere Bytes desselben Streams warten, bis die Lücke geschlossen ist, bevor sie der Anwendung in der richtigen Reihenfolge zugestellt werden können. Dieses Head-of-Line-Blocking kann einen neueren Sensormesswert oder Videodaten zurückhalten, obwohl sie bereits angekommen sind. Vollständigkeit und Reihenfolge bei TCP sind wertvoll, wenn jedes Byte benötigt wird. Das Warten auf ältere Daten kann jedoch der Aktualität entgegenwirken. TCP-Zustellsemantik.
UDP schreibt diesen zuverlässigen, geordneten Bytestrom nicht vor. Ein darauf aufbauendes Protokoll kann festlegen, wann fehlende Daten wiederhergestellt werden und wann die Übertragung ohne sie fortgesetzt wird. SRT ergänzt Wiederherstellungsmechanismen: Automatic Repeat reQuest, kurz ARQ, stellt fehlende Pakete durch erneute Übertragung wieder her; Forward Error Correction, kurz FEC, fügt Redundanz hinzu, mit der sich bestimmte Verluste beim Empfänger rekonstruieren lassen. Bei Live-Medien kann SRT außerdem Pakete aufgeben, die ihr Zustellzeitfenster verpassen, wenn das Verwerfen zu später Pakete aktiviert ist. Dadurch lässt sich die Wiederherstellung gegen die rechtzeitige Zustellung abwägen. SRT-Protokollspezifikation.
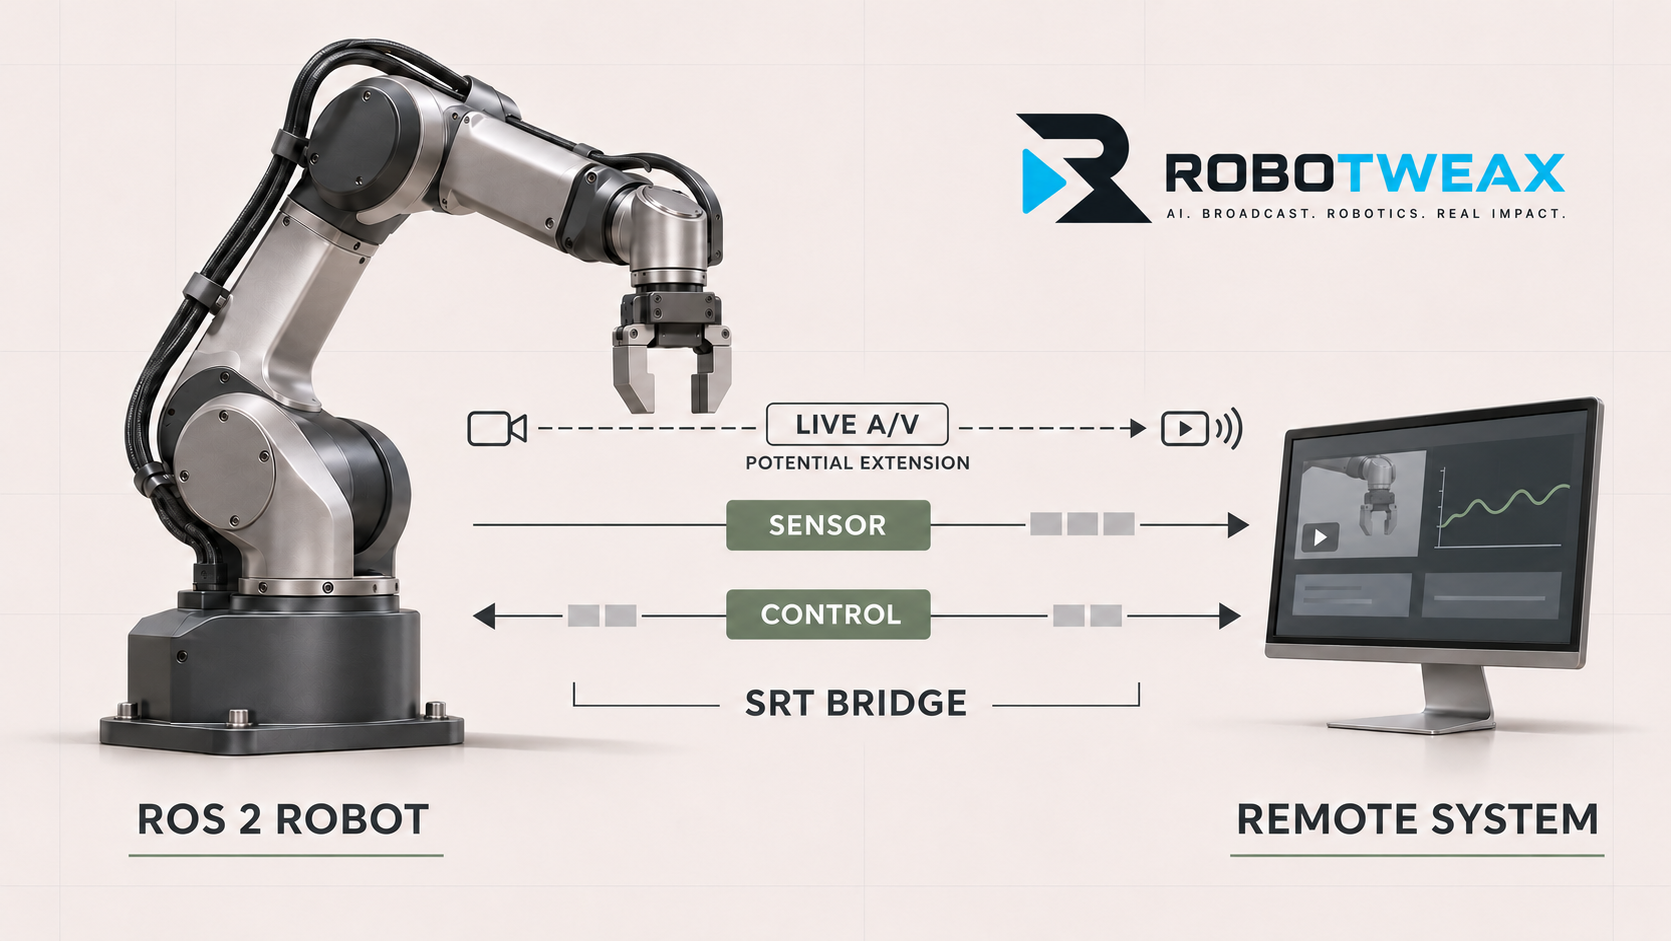
Der Vorteil liegt in der Kontrolle über die Wiederherstellungs- und Zustellstrategie; UDP allein garantiert keine geringere Latenz. Auch Reihenfolge, Neuübertragungen und Pufferung bei SRT können Wartezeiten verursachen. In unserer Bridge verwendet der SENSOR-Pfad FEC ohne DATA-Neuübertragung und prüft die Aktualität, während CONTROL für übergeordnete Steuerbefehle an geordneter Zustellung mit ARQ festhält. Ein neuerer IMU-Messwert kann einen älteren weniger nützlich machen; ein Konfigurationsbefehl braucht ein eindeutig zuordenbares Ergebnis. Live-Video benötigt eine Strategie, die sowohl Kontinuität als auch Aktualität berücksichtigt. Die passende Abwägung richtet sich daher nach der Bedeutung der Informationen und nicht nach einer pauschalen Bevorzugung von UDP gegenüber TCP.
Video und Audio sind ein wichtiger Teil dieser Möglichkeit. Ein entfernter Bediener muss möglicherweise einen Arbeitsbereich prüfen, einen Prozess beobachten oder akustische Hinweise aus der Umgebung wahrnehmen. SRT stellt bereits die Grundlage für den Medientransport einer solchen Verbindung bereit. Kameras, Mikrofone, Kodierung, Dekodierung und Wiedergabe müssen weiterhin in die Anwendung integriert werden; SRT selbst ist keine vollständige A/V-Anwendung.
Wir beschreiben diese Möglichkeit als latenzarmes Video und Audio über beeinträchtigte Netzwerke. „Ultraniedrige Latenz“ ist kein allgemeingültiges Ergebnis, das sich aus der Wahl eines Transportprotokolls ergibt. Die Latenz von der Kamera bis zur Anzeige umfasst Aufnahme, Kodierung, Transport- und Wiederherstellungspufferung, Dekodierung und Anzeige. Audio hat eigene Verarbeitungs- und Pufferungsaufwände. Das erreichbare Ergebnis hängt von der gesamten Verarbeitungskette und den Netzwerkbedingungen ab.
Ein kleinerer Wiederherstellungspuffer lässt weniger Zeit, um Verluste zu beheben; ein größerer erhöht die Verzögerung. Auch der Umgang mit Medientakten und die Zuordnung zu Sensorzeitstempeln müssen explizit entworfen werden. Der Live-Timing-Vertrag von Robotweax SRT unterscheidet zwischen Transportzeitplanung, Medientakt und Anwendungsstrategie.
Ein möglicher A/V-Pfad für die Robotik hätte daher ein eigenes Bitraten- und Latenzbudget. Er müsste sich die verfügbare Verbindungskapazität mit Telemetrie und Befehlen teilen. Separate Streams schaffen keine separate physische Bandbreite. Deshalb müsste der Entwurf verhindern, dass Videodaten die übergeordnete Steuerkommunikation verdrängen. Integriertes A/V, Synchronisation und die vollständige Latenz von der Kamera bis zur Anzeige liegen außerhalb des validierten Umfangs der aktuellen Bridge.
Bei den implementierten Datenpfaden baut die Bridge auf einer Unterscheidung auf, die ROS-2-Entwicklern vertraut ist. QoS-Richtlinien ermöglichen Anwendungen bereits, Anforderungen an Zuverlässigkeit, Historie, Gültigkeitsdauer und Fristen auszudrücken. Das Sensordatenprofil bevorzugt aktuelle Messwerte gegenüber der Zustellung jedes einzelnen Messwerts. Unser Projekt wendet explizite Transport- und Anwendungsverträge an der Grenze zwischen ROS-Systemen an. ROS-2-QoS-Dokumentation.
| Pfad | Zweck und Zustellansatz | Projektstatus |
|---|---|---|
| SENSOR | Aktuelle Telemetrie; FEC ohne DATA-Neuübertragung, mit Aktualitätsprüfungen auf Anwendungsebene. | Implementiert; durch Simulatornachweise mit begrenztem Geltungsbereich abgedeckt. |
| CONTROL | Übergeordnete Steuerbefehle und Ergebnisse; geordnete Nachrichten mit ARQ, unterstützt durch Journalführung und Wiederherstellung auf Anwendungsebene. | Implementiert; durch Simulatornachweise mit begrenztem Geltungsbereich abgedeckt. |
| LIVE A/V | Kodiertes Video und Audio über einen separaten SRT-Medienpfad mit eigener Bandbreiten- und Latenzstrategie. | Mögliche Erweiterung; in dieser Bridge weder integriert noch validiert. |
Die Profile SENSOR und CONTROL sind Robotweax-spezifische Erweiterungen, die kompatible Robotweax-Endpunkte voraussetzen. Sie unterscheiden sich vom gewöhnlichen SRT-Live-Medientransport und sind keine allgemeinen Modi, die in jeder SRT-Implementierung verfügbar sind. Die Bridge verwendet einen festgelegten Build unserer unabhängig entwickelten C++20-SRT-Implementierung. Robotweax SRT; CONTROL-Profilvertrag.
Auf dem SENSOR-Pfad hält die Bridge für jede Route den neuesten Messwert vor, der auf die Übertragung wartet. Das Ersetzen eines älteren wartenden Messwerts wird gezählt, statt in einem wachsenden Rückstau verborgen zu bleiben. Empfangene Messwerte werden vor der Veröffentlichung anhand der konfigurierten Aktualitätszusicherung geprüft. FEC ermöglicht eine begrenzte Wiederherstellung von Verlusten, ohne auf DATA-Neuübertragungen zu warten. Die Anwendung erfasst dabei weiterhin fehlende, verspätete und zurückgewiesene Messwerte.
Der CONTROL-Pfad behandelt die Unsicherheit über die Ausführung. Ein erfolgreicher Transport-Sendevorgang bestätigt die lokale Pufferung, nicht die Ausführung durch die Anwendung. Geht die Antwort verloren, kann ein Befehl bereits wirksam geworden sein. Die Bridge ergänzt dauerhafte Befehlsidentitäten, ein Journal, Generationsprüfungen und eine Wiederherstellung, bei der zuerst der Status abgefragt wird. Lässt sich die Ausführung nicht feststellen, kann sie den Ergebnisstatus UNKNOWN beibehalten, statt Unsicherheit als Erlaubnis zur Wiederholung eines Vorgangs zu behandeln.
Unser Demonstrator veröffentlicht simulierte IMU- und Gelenkzustandstelemetrie, während ein entfernter Client Änderungen an der Messrate eines simulierten Geräts anfordert. Er durchläuft Zulassung, Ausführung, Ergebnisrückmeldung und Wiederherstellung. Zulassungs- und Bandbreitenbudgets auf Anwendungsebene machen auch das Verhalten bei Überlast explizit: Telemetrie kann wartende Messwerte ersetzen, während die Befehlszulassung fehlende Kapazität melden kann.
Die Architektur ist eine selektive Bridge für konfigurierte Typen und Routen, unterstützt durch ein eigenständiges C++20-SDK und ROS-2-Jazzy-Pakete. Sie leitet nicht automatisch einen vollständigen ROS-Graphen weiter. Diese klar umrissene Grenze macht das Verhalten leichter nachvollziehbar und testbar. Quellcode der ROS 2 SRT Bridge.
Unser abgenommener Simulator-Meilenstein enthält erfolgreiche Nachweise für 38 unterschiedliche geplante Testfälle aus separat eingefrorenen Serien. Sie decken den Grundbetrieb, ausgewählte Fälle der Verlustwiederherstellung, Unterbrechungen, Aktualität und den Umgang mit Abstürzen ab. Die Abnahme gilt für die exakt dokumentierten lokalen Linux-amd64/ROS-2-Jazzy-Simulator-Builds. Die Aufzeichnungen bewahren fehlgeschlagene Versuche und ungeklärte Ergebnisse; sie stellen keine Erfolgsquote über alle Versuche dar.
In Überlastfällen wurden Befehlsgelegenheiten übersprungen, sodass ein durchgängiger Dienst nicht nachgewiesen ist. Der festgehaltene Vergleich zeigt keine allgemeine Überlegenheit von SRT gegenüber DDS. Physische Roboter, produktive WANs, hostübergreifende Uhrengarantien, Bewegungssteuerung in harter Echtzeit und integriertes A/V liegen weiterhin außerhalb des abgenommenen Umfangs. Formale Abnahme und Nachweise mit begrenztem Geltungsbereich und Einschränkungen.
Wir haben dieses Projekt entwickelt, um Transportverhalten mit der Bedeutung auf Anwendungsebene zu verbinden: wie aktuell eine Messung sein muss, was das Ergebnis eines Befehls belegt und was zu tun ist, wenn Kapazität oder Gewissheit fehlen. Die Live-Medien-Grundlage von SRT macht entferntes Video und Audio zu einem naheliegenden Feld für künftige Untersuchungen neben diesen Zusicherungen.
Die Robotweax ROS 2 SRT Bridge ist unter der MIT-Lizenz öffentlich verfügbar. Wir freuen uns über technische Reviews und Beiträge von Entwicklern, die an entfernter Telemetrie, übergeordneter Steuerkommunikation und Wiederherstellung über unzuverlässige Netzwerke arbeiten.