Robotweax SRT 0.3.2 führt SRT MultiCast ein, eine Transportfunktion, die einen Stream an mehrere Empfänger verteilt und dabei jede Originalnutzlast nur einmal per UDP-Multicast sendet. Das Release ergänzt außerdem optional aktivierbare ARQ-first-FEC, verbessert die Zeitstempelkorrektur und die Listener-Zulassung und stellt eine Bauanleitung für srt-live-transmit mit dem Robotweax SDK bereit. Release-Ankündigung
Robotweax SRT ist eine unabhängige C++20-Implementierung von Secure Reliable Transport mit Kompatibilität zur Haivision SRT API 1.5.7.
Einführung von SRT MultiCast
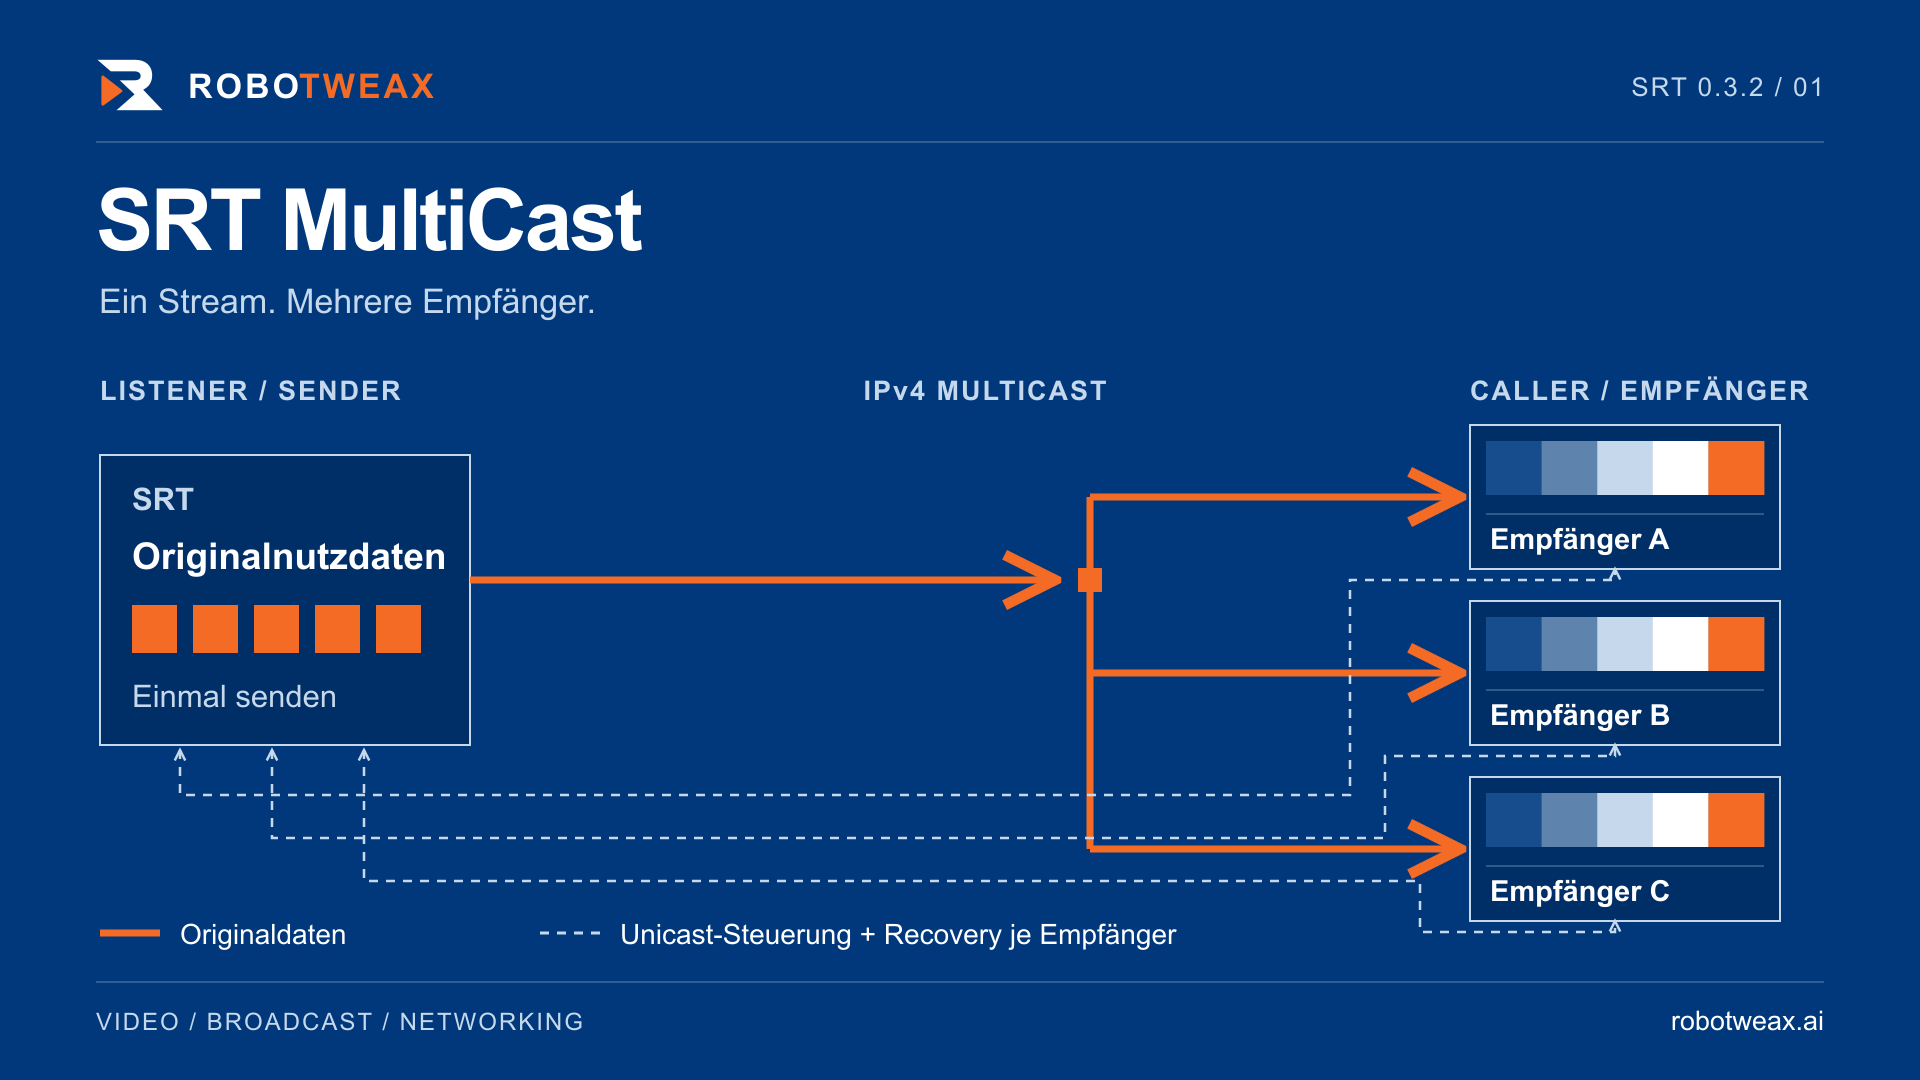
Bei der herkömmlichen Unicast-Verteilung muss der Sender jedem Empfänger eine separate Kopie eines Streams übertragen. SRT MultiCast führt eine andere Topologie ein: Ein Listener-Sender verteilt Originalnutzdaten per IPv4-Multicast, während mehrere Caller-Empfänger jeweils eigene Unicast-Verbindungen für Steuerung und Recovery aufrechterhalten.
Dadurch wird die gemeinsame Datenverteilung vom empfängerspezifischen Transportzustand getrennt. Das Netzwerk verteilt Multicast-Originalpakete an die teilnehmenden Empfänger, während jeder Empfänger seine eigene Recovery-Verbindung zum Sender behält. Eine optionale Strategie zur Reparatur gemeinsamer Paketverluste kann Reparaturpakete ebenfalls per Multicast senden, sobald ihr konfigurierter Schwellenwert erreicht ist. Multicast-Architektur
Die erste Version der Funktion unterstützt Robotweax-zu-Robotweax-Gruppen mit gemeinsamer CTR- oder GCM-Verschlüsselung.
Eine praktische Multicast-Anwendung
Das neue Beispiel robotweax_srt_multicast verbindet UDP-MPEG-TS-Quellen über die öffentliche API <srt/srt.h> mit mehreren Empfängern. Eine Quelle wie FFmpeg oder ein Hardware-Encoder liefert lokale UDP-Datagramme. Der Sender verteilt sie über SRT MultiCast, und jeder Empfänger leitet die wiederhergestellten Medien an einen lokalen UDP-Player weiter.
ARQ-first-FEC macht Redundanz bedarfsabhängig
Version 0.3.2 führt ARQ-first als reguläre, optional aktivierbare Senderstrategie für unterstützte Live-Matrix-FEC-Verbindungen ein.
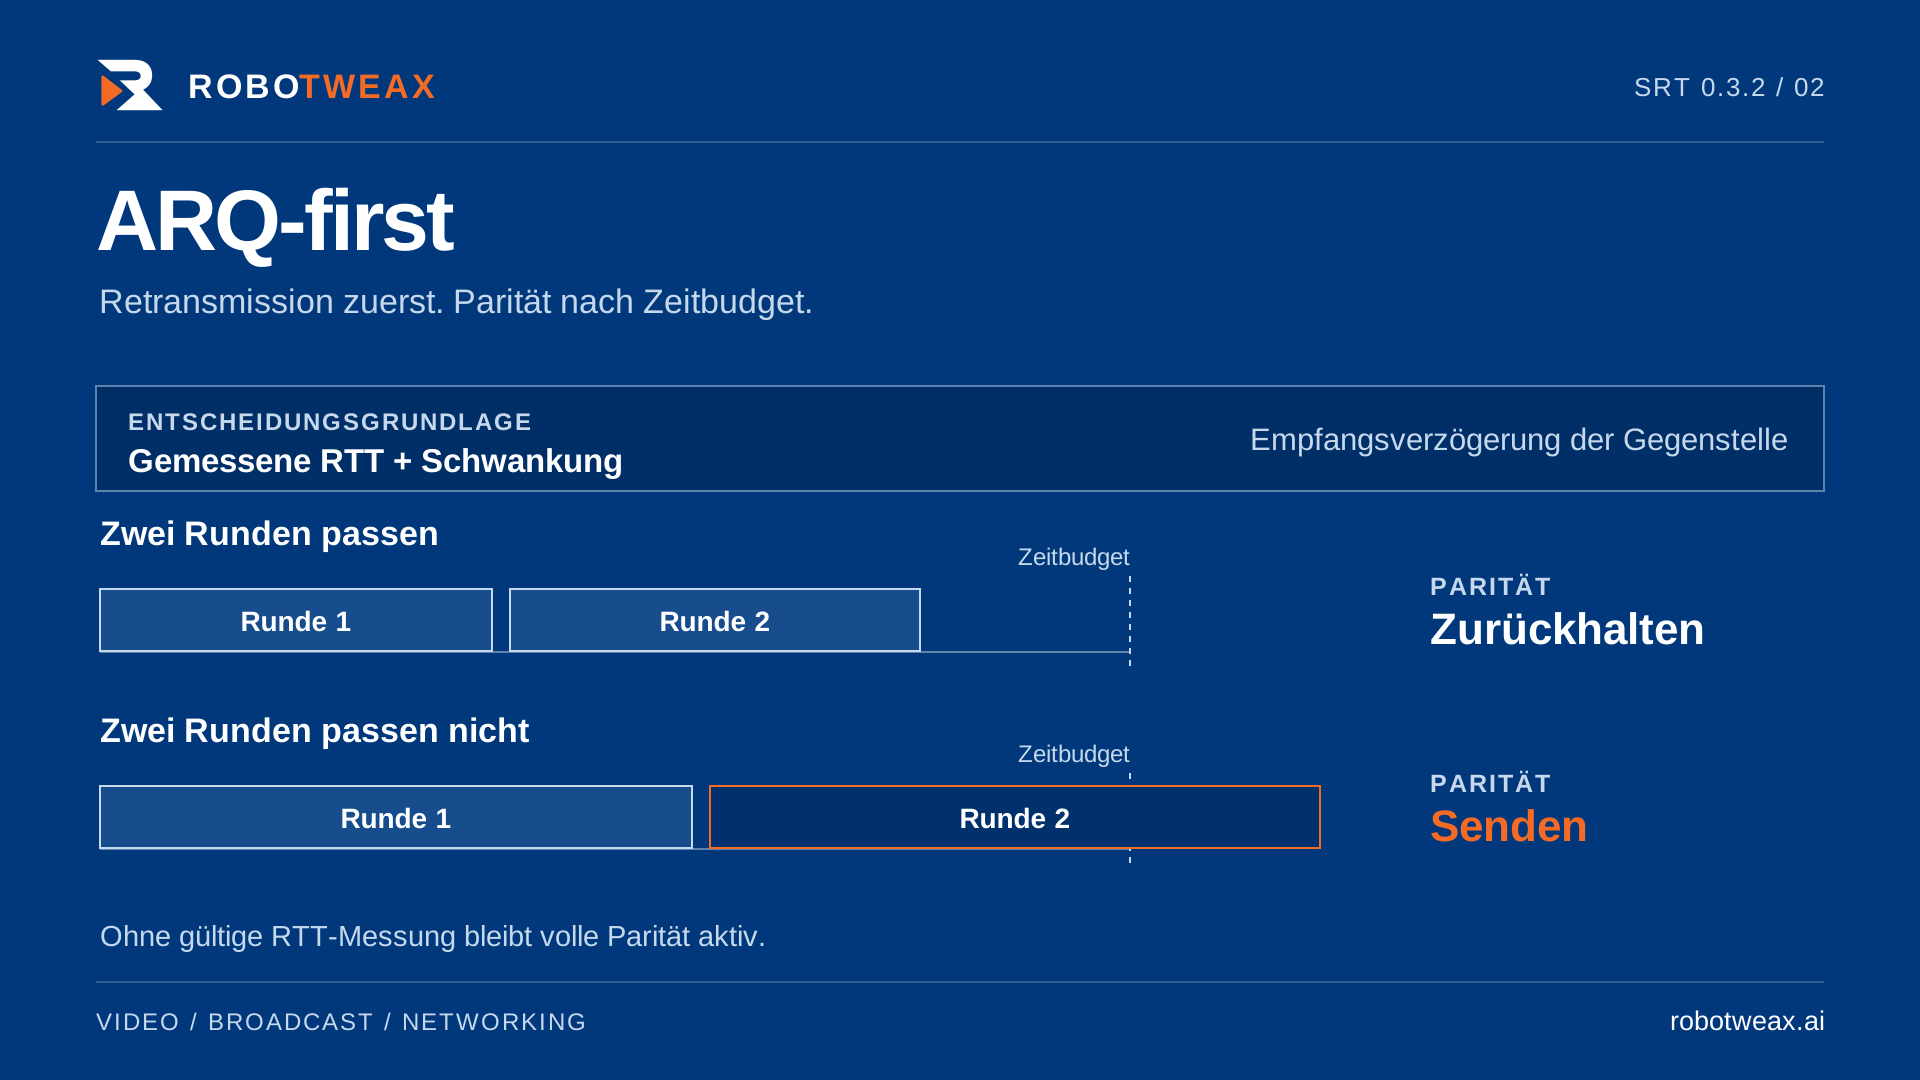
Vorwärtsfehlerkorrektur sendet redundante Informationen, mit denen sich verlorene Pakete rekonstruieren lassen. Automatic Repeat Request, kurz ARQ, gleicht Verluste durch erneute Übertragung aus. ARQ-first nutzt die verfügbare Wiederherstellungszeit, um zu entscheiden, ob ein bereitstehendes FEC-Reparaturpaket übertragen werden muss.
Der Sender wertet die gemessene Round-Trip-Time und deren Schwankung aus. Wenn zwei Retransmissionsrunden in die Empfangsverzögerung der Gegenstelle passen, hält er das bereitstehende Paritätspaket zurück. Andernfalls sendet er Parität. Bis eine gültige RTT-Messung vorliegt, bleibt die volle Parität aktiviert.
So können Verbindungen mit ausreichend Wiederherstellungszeit auf einen Teil der vorsorglichen Redundanz verzichten. Der Nutzen hängt von Empfangslatenz, Netzwerk-Timing, Verlustbedingungen und Arbeitslast ab; das Release trifft keine allgemeingültige Aussage zu Bandbreiteneinsparungen oder Zustellfristen. ARQ-first-Strategie
Die Strategie setzt Live-Übertragung, TSBPD, den Live-Congestion-Controller und einen kompatiblen Matrix-FEC-Filter mit arq:always und mindestens zwei Zeilen voraus. Sie gilt für unterstützte einzelne Caller/Listener-Sockets.
Bestehende Anwendungen behalten die ständig aktive Parität bei, sofern sie ARQ-first nicht ausdrücklich aktivieren. Die Einstellung ist senderlokal und führt weder ein neues Handshake-Feld noch einen neuen Schlüssel im Filter-String ein.
ARQ-first mit srt-live-transmit evaluieren
Eine optionale Bauanleitung erstellt die auf eine feste Version gesetzte Haivision-Anwendung srt-live-transmit mit einem installierten Robotweax SDK. Die ausführbare Datei heißt srt-live-transmit-robotweax und kann dadurch neben einer regulären Haivision-Installation bestehen.
Die angepasste Anwendung akzeptiert arqfirst=yes in SRT-Ausgabe-URIs. Sofern nicht ausdrücklich ein kompatibler Paketfilter angegeben wird, wählt dies eine 8×8-Matrix-FEC-Konfiguration mit arq:always.
Ein Sender kann eingehenden UDP-Verkehr beispielsweise so weiterleiten:
srt-live-transmit-robotweax \
  'udp://127.0.0.1:5000' \
  'srt://127.0.0.1:9000?mode=caller&latency=120&arqfirst=yes'
Die Bauanleitung erstellt die Anwendung mit der Transportbibliothek von Robotweax. Funktionstests decken Linux, macOS und Windows ab, einschließlich kontrollierter Paketverluste, verschlüsselter Zustellung und vertauschter Caller/Listener-Rollen. Es bleibt ein ausdrücklich auszuführender lokaler Evaluierungsablauf: Der normale Bibliotheks-Build lädt die Anwendung nicht herunter, und die Bauanleitung veröffentlicht kein Installationsprogramm für die Anwendung. Bauanleitung und Tests
Präziseres Timing beim Start
Timestamp-Based Packet Delivery, kurz TSBPD, plant die Zustellung anhand von Paketzeitstempeln und der konfigurierten Verzögerung. Die Driftkorrektur muss Änderungen der Pfadverzögerung berücksichtigen, ohne sie mit Taktdrift zu verwechseln.
Version 0.3.2 unterscheidet eine gemessene RTT vom anfänglichen Standardwert des Schätzers. Die Drift wird weiterhin erfasst, solange keine RTT verfügbar ist; der RTT-Korrekturterm wird jedoch erst angewendet, wenn eine gültige Messung vorliegt. Dadurch beeinflusst kein künstlicher Startwert die Korrektur der Pfadverzögerung. Timing-Implementierung
Kompatibilität und Bereitstellung
Das Release trennt Projekt-, ABI- und API-Versionen:
| Komponente | Version oder Vertrag |
|---|---|
| Robotweax-Projektrelease | 0.3.2 |
| Shared-Library-ABI | 0.3 |
| Kompatible Haivision SRT API | 1.5.7 |